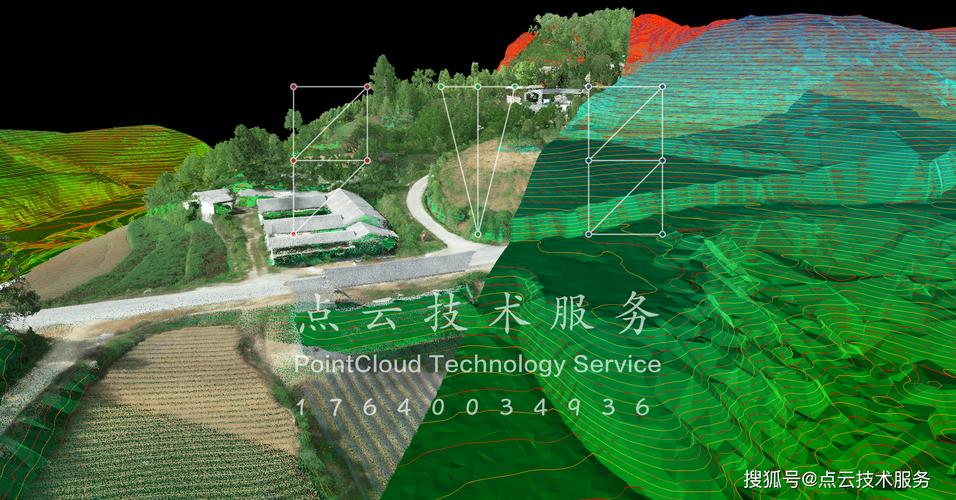
随着测绘地理信息技术的快速发展,机载LiDAR(激光雷达)和无人机倾斜摄影已成为获取高精度空间数据的重要手段。这些技术能够快速生成海量点云数据,为地形建模、城市三维重建、工程勘测等领域提供了丰富的源数据。原始点云数据需要经过一系列专业处理才能转化为可用的地理信息产品,如数字高程模型(DEM)和等高线。本文将介绍我们提供的机载LiDAR/无人机倾斜摄影点云数据处理服务,重点涵盖生成等高线和建立DEM的流程与优势。
一、点云数据处理服务概述
我们的数据处理服务针对机载LiDAR和无人机倾斜摄影获取的点云数据,提供从预处理到高级产品生成的一站式解决方案。服务内容包括点云去噪、滤波、分类、配准、融合,以及基于点云生成DEM、等高线、三维模型等。无论是地形测绘、电力巡线、城市规划还是农业监测,我们都能根据需求定制处理流程,确保成果的精度和可靠性。
二、生成等高线
等高线是地形图的重要组成部分,能够直观反映地貌起伏。基于点云数据生成等高线的大致流程如下:
- 点云预处理:去除噪声点、孤立点,并进行点云滤波,分离地面点与非地面点。对于机载LiDAR数据,通常利用激光穿透植被的特性提取地面点;对于无人机倾斜摄影点云,则需结合密集匹配算法和滤波策略。
- 地面点插值:将地面点通过不规则三角网(TIN)或克里金插值等方法生成连续的地形表面。
- 等高线提取:在DEM基础上,设定等高距,利用等值线追踪算法生成矢量等高线。可根据需要平滑等高线,并添加高程标注。
- 质量检查:检查等高线的连续性、闭合性及与地形特征的吻合度,确保成果符合国家基本比例尺地形图规范。
我们的服务能够生成不同比例尺(如1:500、1:1000、1:2000)的等高线,满足工程设计、地形分析等需求。
三、建立DEM
数字高程模型(DEM)是地表形态的数字化表达,广泛应用于水文分析、坡度坡向计算、三维可视化等。基于点云建立DEM的关键步骤包括:
- 点云分类:采用渐进加密三角网(TIN)滤波、布料模拟滤波(CSF)等算法,精确分离地面点。对于无人机倾斜摄影点云,还可结合多视立体匹配生成的深度图辅助分类。
- 地面点生成DEM:利用分类后的地面点,通过插值方法(如反距离加权、自然邻域、样条函数)生成规则格网DEM。格网分辨率可根据点云密度和应用需求确定,通常为0.1m~2m。
- DEM编辑:对插值后的DEM进行人工编辑,去除建筑、桥梁等非地面要素引起的异常,确保DEM仅反映裸地高程。
- 精度评定:利用检查点评估DEM的高程精度,通常要求中误差优于0.1m~0.3m(视具体规范而定)。
我们的DEM产品可输出为GeoTIFF、ASCII Grid等格式,并支持与GIS软件无缝集成。
四、技术优势
- 多源数据兼容:支持机载LiDAR、无人机倾斜摄影、卫星影像等多种数据源的点云处理。
- 自动化与智能化:采用先进的深度学习算法和并行计算技术,提高处理效率,减少人工干预。
- 高精度成果:通过严格的质检流程,确保DEM和等高线满足测绘行业标准。
- 定制化服务:根据项目需求调整处理参数,提供个性化的产品输出。
五、应用领域
我们的服务已成功应用于以下领域:
- 地形测绘与更新
- 城市规划与三维建模
- 电力线路巡检与通道分析
- 水利与水文分析
- 地质灾害监测
- 农业与林业资源调查
六、
机载LiDAR和无人机倾斜摄影点云数据处理是获取高精度地理信息的关键环节。我们致力于为客户提供专业、高效的数据处理服务,从点云到DEM和等高线,助力各行各业实现精准决策。如需了解更多或洽谈合作,欢迎联系我们。